
NÉRÉO · ROV polyvalent
Triton X5
Inspection, exploration et intervention légère. Piloté depuis la surface, il enregistre tout à bord.
Un seul système
Un véhicule, un logiciel embarqué, une station de pilotage. Conçus ensemble.
Triton X5
Le ROV. Propulsion, caméras, éclairage et ordinateur de bord réunis dans un seul châssis.
Le véhicule ›Mission Desk
La station de pilotage sur Mac. Vidéo en direct, instruments, manette et commande de l'enregistrement.
La station ›Mission OS
Le système embarqué. Il fait tourner le véhicule et se règle depuis n'importe quel navigateur.
Le logiciel ›Le véhicule
Chaque élément à sa place.
Caméra au centre, propulseurs en périphérie, projecteurs de part et d'autre de l'optique. L'ombilical relie le véhicule à la surface.
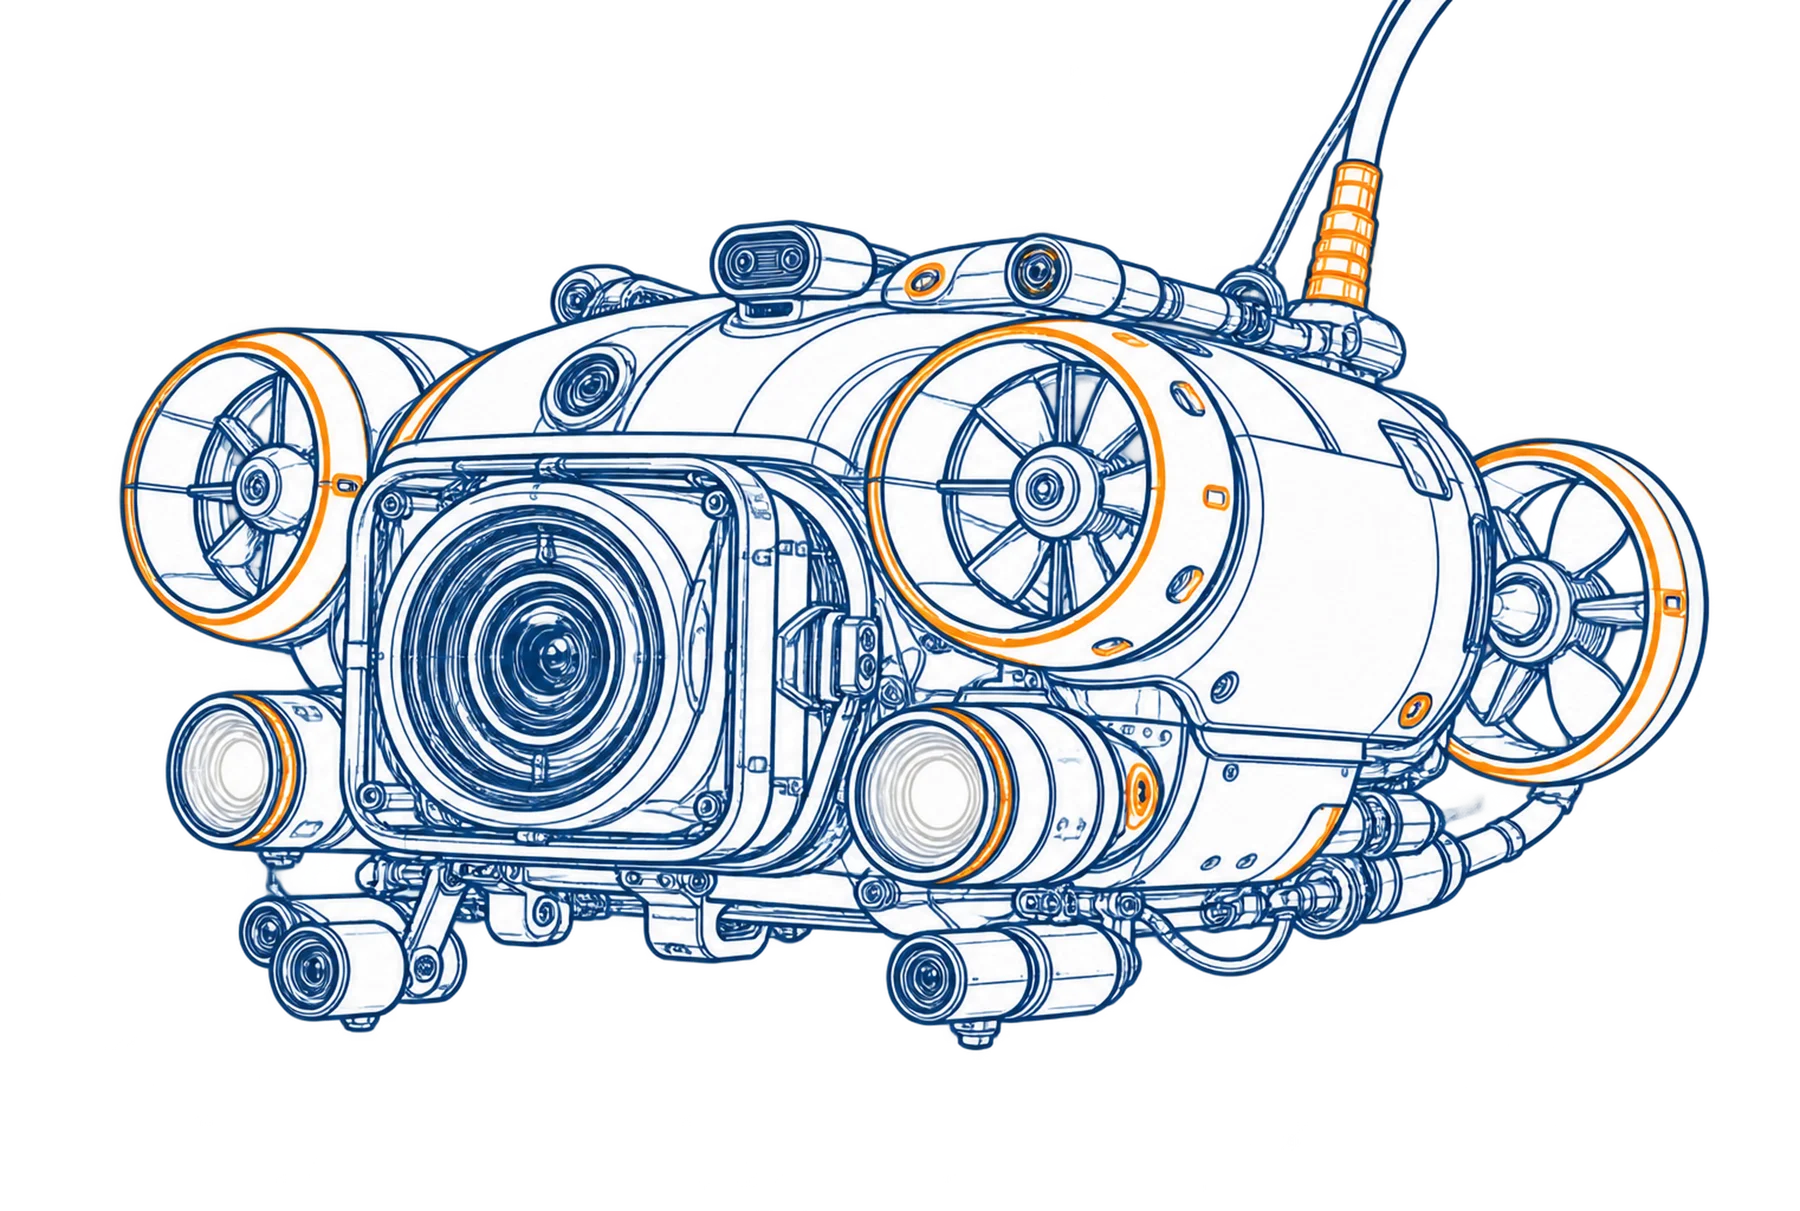
Triton X5, vue de trois quarts avant.
Enregistrement à bord
Ce qu'il filme reste à bord.
Le bouton REC de la station lance l'enregistrement en pleine qualité, directement sur le véhicule. Si la liaison avec la surface coupe, l'enregistrement continue.
de pré-enregistrement avant l'appui, réglable de 0 à 30 secondes.
fichier MP4 par caméra, prêt à être relu et partagé.
en pleine qualité à bord, en WebRTC à faible latence vers la surface.
reprise de l'enregistrement après une coupure d'alimentation.
NÉRÉO Mission Desk
Toute la plongée sur un seul écran.
La station de pilotage des ROV Néréo, sur Mac. Vidéo en direct, instruments et commandes, disposés comme vous le souhaitez.
Illustration de l'interface. Valeurs données à titre d'exemple.
Vidéo en direct
Le flux des caméras arrive en WebRTC, avec une latence minimale.
Instruments de pilotage
Cap, profondeur et assiette en surimpression sur l'image.
Manette
Pilotage direct à la manette, sans passer par le clavier.
Alertes vocales
Les événements importants sont annoncés à voix haute, les yeux restent sur l'image.
Carte
La position du véhicule sur la carte, pendant toute la mission.
Disposition libre
Chaque pilote organise son écran à sa façon.

En mission
Au côté des équipes, là où il faut voir.
Inspection d'ouvrages, exploration de sites, interventions légères. Le Triton X5 éclaire, filme et garde une trace de chaque plongée.
NÉRÉO Mission OS
Le système embarqué, ouvert dans le navigateur.
Il tourne sur l'ordinateur de bord et se règle depuis n'importe quel appareil du réseau, à l'adresse mission-os.local. Rien à installer.
Flux vidéo
Caméras, encodage et diffusion vers la surface.
Configuration du véhicule
Moteurs, orientation et étalonnages.
Paramètres de l'autopilote
Tous les réglages ArduSub, consultables et modifiables.
Firmware
Installation et mise à jour de l'autopilote en quelques clics.
Journaux de plongée
Chaque plongée enregistrée, à relire ou à télécharger.
Sondeurs
Détection et réglage des sondeurs acoustiques.
Routage MAVLink
Télémétrie et commandes vers la station et les services.
État du système
Processeur, mémoire, stockage et température en temps réel.
Données maîtrisées
Aucune télémétrie envoyée : les données du véhicule restent chez vous.
Le système
Un câble. Tout ce qu'il faut passe dedans.
L'ombilical porte la liaison Ethernet entre le véhicule et la station de surface. Télémétrie, vidéo et commandes d'enregistrement y circulent ensemble.
Triton X5
Ordinateur de bord sous NÉRÉO Mission OS, autopilote ArduSub, caméras et enregistreur.
Mission Desk
Station de pilotage sur Mac : vidéo, instruments, manette et bouton REC.
http://mission-os.local
Point d'accès Wi-Fi de secours intégré au véhicule
Fiche technique
Triton X5
- Classe
- ROV polyvalentInspection, exploration et intervention légère
- Ordinateur de bord
- Raspberry Pi 4 ou 5, 64 bitsSystème embarqué NÉRÉO Mission OS
- Autopilote
- ArduSubInstallation et mise à jour depuis l'interface web
- Liaison surface
- Ethernet par l'ombilicalPoint d'accès Wi-Fi de secours intégré
- Vidéo
- H.264Diffusion WebRTC à faible latence vers la station
- Enregistrement à bord
- Un fichier MP4 par caméraPré-enregistrement réglable de 0 à 30 s · Reprise automatique après coupure d'alimentation · Vidéos listées, téléchargées et supprimées à distance
- Protocoles
- MAVLinkUDP 14550 · Signalisation vidéo WebRTC sur le port 6021
- Station de pilotage
- NÉRÉO Mission DeskApplication macOS
- Logiciel embarqué
- NÉRÉO Mission OSInterface web à l'adresse mission-os.local · Licence AGPL-3.0
Profondeur maximale, autonomie, dimensions et masse : à venir.